پردازش تصویر سه‌ بعدی: امکان‌ پذیر ساختن درک پیشرفته‌ رباتیک

نویسنده:
محمد سلطان پور
تاریخ انتشار:
07 اسفند 1403
دیدگاه ها:
پردازش تصویر سه‌ بعدی

  دهه‌ها بود که رویای ساخت ربات‌هایی که بتوانند مانند انسان‌ها با محیط اطراف خود تعامل داشته باشند، دور از دسترس به نظر می‌رسید. سیستم‌های بینایی دو‌بعدی سنتی، با وجود انقلابی بودن در زمان خود،…


دهه‌ها بود که رویای ساخت ربات‌هایی که بتوانند مانند انسان‌ها با محیط اطراف خود تعامل داشته باشند، دور از دسترس به نظر می‌رسید. سیستم‌های بینایی دو‌بعدی سنتی، با وجود انقلابی بودن در زمان خود، در تشخیص عمق، انسداد اجسام و نورپردازی پویا دچار محدودیت‌هایی بودند که باعث می‌شد ربات‌ها در محیط‌های غیرساختاریافته عملکرد مناسبی نداشته باشند. ورود پردازش تصویر سه‌ بعدی با امکان‌ پذیر ساختن درک پیشرفته‌ رباتیک، تغییری بنیادین ایجاد کرده است که به ماشین‌ها آگاهی فضایی مشابه انسان‌ها می‌بخشد. این فناوری نه تنها یک پیشرفت تدریجی نیست، بلکه یک تحول اساسی است که صنایع مختلفی از جمله تولید، مراقبت‌های بهداشتی و حمل‌ونقل را متحول کرده است. با ثبت داده‌های حجمی، ربات‌ها اکنون می‌توانند اشکال، فواصل و بافت‌ها را در زمان واقعی تشخیص دهند و وظایفی مانند مونتاژ دقیق، ناوبری خودکار و جراحی‌های حساس را انجام دهند. در این مقاله، به بررسی فناوری‌هایی که این تحول را ممکن ساخته‌اند، کاربردهای آن‌ها و آینده‌ای که در حال شکل دادن به آن هستند، می‌پردازیم.

تکامل از 2D به 3D: چرا عمق مهم است؟

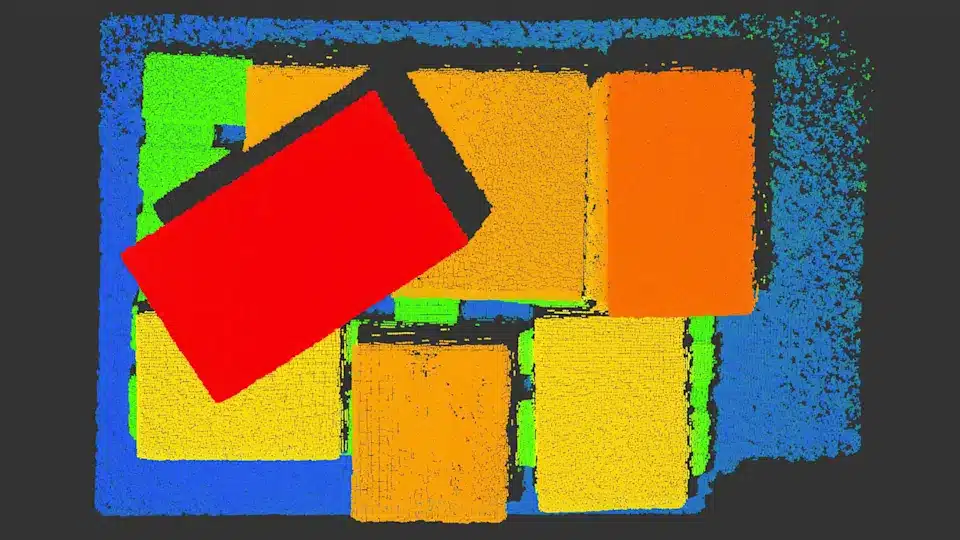
در حالی که تصویربرداری دو‌بعدی برای وظایف ساده‌ای مانند اسکن بارکد یا بازرسی سطح کافی است، در سناریوهای پیچیده‌تر ناکارآمد است. برای مثال، یک دوربین 2D نمی‌تواند تفاوت بین یک سایه و یک جسم فیزیکی را تشخیص دهد یا ارتفاع یک پشته از جعبه‌ها را اندازه‌گیری کند. در مقابل، پردازش تصویر سه‌بعدی با افزودن بُعد عمق، این قابلیت‌ها را به ربات‌ها می‌دهد:

  • محاسبه‌ی حجم و جهت‌گیری اشیا
  • ناوبری در اطراف موانع به‌صورت بلادرنگ
  • جابجایی دقیق اجسام با شکل‌های نامنظم

صنایعی مانند تجارت الکترونیک (برای انبارهای خودکار)، خودروسازی (برای خطوط مونتاژ) و بهداشت و درمان (برای جراحی‌های کم‌تهاجمی) از بینایی سه‌بعدی برای حل مشکلاتی که قبلاً غیرقابل حل بودند، بهره می‌برند. بازار جهانی تصویربرداری سه‌بعدی که در سال 2022 ارزشی معادل 22.4 میلیارد دلار داشت، پیش‌بینی می‌شود تا سال 2030 به 77.6 میلیارد دلار برسد که پتانسیل تحول‌آفرین این فناوری را نشان می‌دهد.

پردازش تصویر سه‌ بعدی

فناوری‌های اصلی در پسِ پرده‌ی بینایی سه‌بعدی

1. بینایی استریو: تقلید از دید دوچشمی انسان

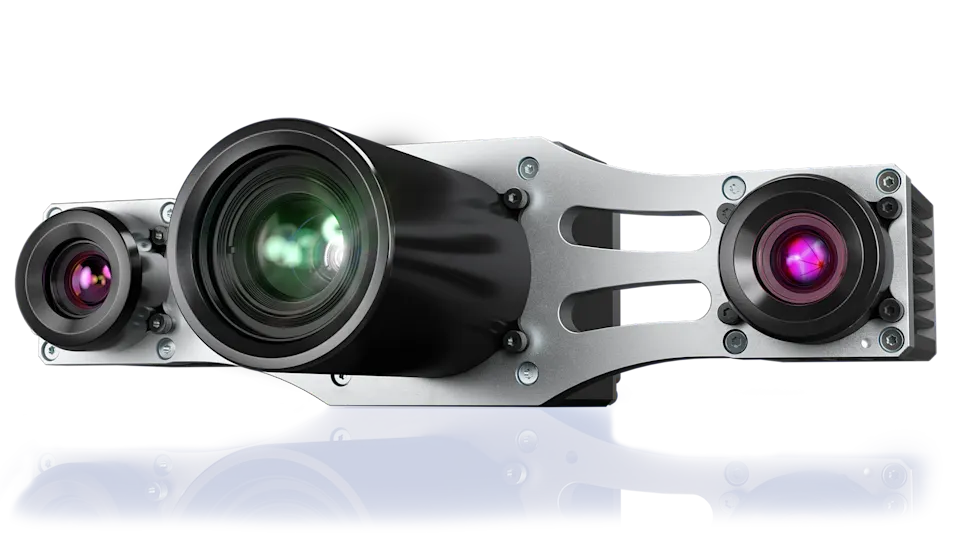
بینایی استریو از دو دوربین 2D که با فاصله‌ی مشخصی از یکدیگر قرار گرفته‌اند، برای ثبت تصاویر از زوایای مختلف استفاده می‌کند، مشابه چشمان انسان. با تحلیل اختلاف منظر (جابجایی) بین پیکسل‌های متناظر در دو تصویر، الگوریتم‌ها عمق را از طریق مثلث‌سازی محاسبه می‌کنند.

جزئیات فنی:

  • هندسه‌ی اپی‌پولار: این چارچوب ریاضی، تطبیق پیکسل‌ها بین دو تصویر را تضمین کرده و پیچیدگی محاسباتی را کاهش می‌دهد.
  • الگوریتم‌های همبستگی: تکنیک‌هایی مانند تطبیق نیمه‌سراسری (SGM) یا شبکه‌های عصبی، نقشه‌های عمق را با مقایسه‌ی همسایگی پیکسل‌ها بهبود می‌دهند.
  • چالش‌های کالیبراسیون: حتی ناهماهنگی‌های جزئی بین دوربین‌ها می‌تواند محاسبات عمق را مخدوش کند، بنابراین کالیبراسیون دقیق ضروری است.

بهبودها با نور ساختاریافته:
برای حل مشکلاتی مانند سطوح بدون ویژگی، نور ساختاریافته الگوهایی (مانند شبکه‌ها یا نقاط) را روی اجسام می‌تاباند. تغییر شکل این الگوها نقاط مرجعی را فراهم می‌کند که دقت را افزایش می‌دهند. شرکت‌هایی مانند Intel (دوربین‌های RealSense) و ZED سیستم‌های ترکیبی استریو و نور ساختاریافته را برای عملکرد قوی‌تر به کار می‌گیرند.

کاربردهای فراتر از روباتیک:

  • وسایل نقلیه خودران: سیستم‌های اولیه‌ی Autopilot تسلا از بینایی استریو برای تشخیص موانع استفاده می‌کردند.
  • کشاورزی: پهپادها برای بهینه‌سازی آبیاری و سلامت محصول، زمین را نقشه‌برداری می‌کنند.

2. مثلث‌سازی لیزری: دقت در حرکت

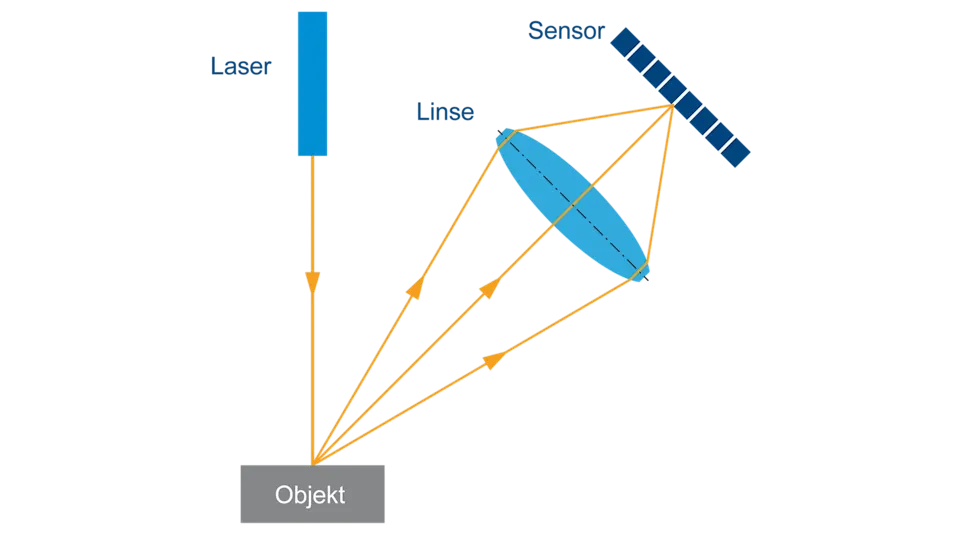
این روش، یک خط لیزری را روی یک شیء می‌تاباند و دوربینی که در زاویه‌ی خاصی قرار دارد، تغییر شکل خط را ثبت می‌کند. جابجایی خط لیزر با ارتفاع شیء مرتبط است و دقتی در حد میکرومتر را فراهم می‌کند.

پردازش تصویر سه‌ بعدی

ویژگی‌های فنی:

  • اسکن در مقابل تصویربرداری لحظه‌ای: اسکنرهای تک‌خطی به‌صورت تدریجی حرکت می‌کنند و سرعت کمتری دارند، اما برای وظایف بسیار دقیق مانند بازرسی پره‌های توربین ایده‌آل‌اند.
  • محدودیت‌های سطحی: مواد بسیار بازتابنده یا شفاف (مانند شیشه) نور لیزر را پراکنده می‌کنند، که نیاز به پوشش‌های خاص یا حسگرهای جایگزین دارند.

کاربردهای صنعتی:

  • تولید الکترونیک: بررسی اتصالات لحیم‌کاری روی بردهای مدار.
  • باستان‌شناسی: ایجاد مدل‌های سه‌بعدی از اشیای تاریخی بدون تماس فیزیکی.

3. زمان پرواز (ToF): ترکیب سرعت و سادگی

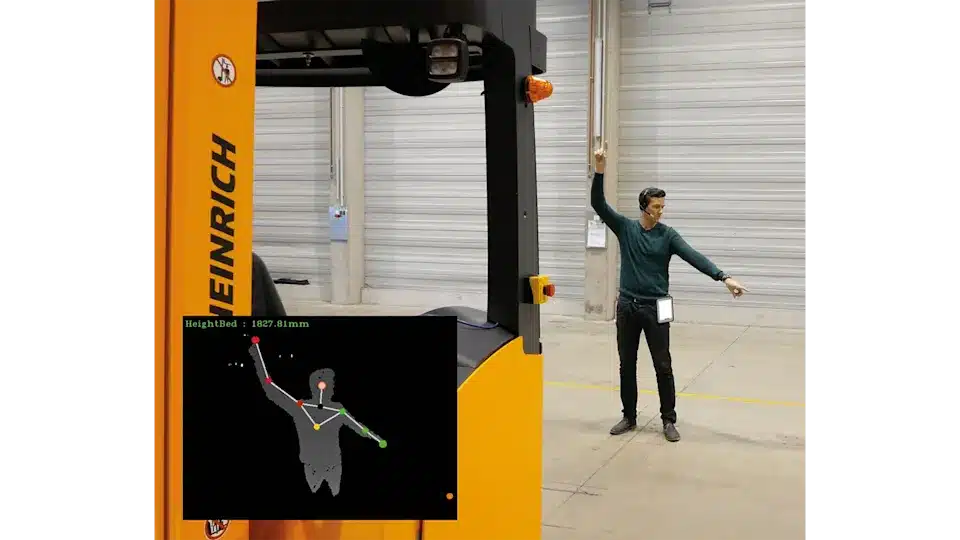
دوربین‌های ToF زمان بازگشت نور منتشرشده را اندازه‌گیری می‌کنند و از فرمول زیر برای محاسبه‌ی فاصله استفاده می‌کنند:
distance=speed of light×time2\text{distance} = \frac{\text{speed of light} \times \text{time}}{2}
پردازش تصویر سه‌ بعدی

ملاحظات فنی:

  • مقاومت در برابر نور محیطی: فیلترهای پیشرفته از تداخل نور خورشید یا نور داخلی جلوگیری می‌کنند.
  • خطاهای چندمسیره: انعکاس نور از سطوح متعدد می‌تواند خوانش‌ها را مخدوش کند، که با سیگنال‌های نوری مدوله‌شده قابل تصحیح است.

کاربردهای نوظهور:

  • خرده‌فروشی: حسگرهای ToF در قفسه‌های هوشمند سطح موجودی را ردیابی می‌کنند.
  • بازی‌های ویدیویی: ضبط حرکات بلادرنگ برای تجربه‌های واقعیت مجازی.

پردازش تصویر سه‌ بعدی

نتیجه‌گیری: عصر جدید رباتیک هوشمند

پردازش تصویر سه‌بعدی فقط یک ارتقا نیست؛ بلکه کلید دستیابی به روبات‌های خودکار و سازگار با محیط است. ترکیب فناوری‌های حسگرهای عمقی و هوش مصنوعی، مرزهای توانایی‌های انسانی و ماشینی را کمرنگ‌تر کرده و آینده‌ای را رقم می‌زند که در آن ربات‌ها نه فقط ابزار، بلکه همکارانی واقعی خواهند بود.
 

پرسش‌های متداول

1. پردازش تصویر سه‌بعدی چیست و چرا اهمیت دارد؟

پردازش تصویر سه‌بعدی یک فناوری پیشرفته است که به ربات‌ها و ماشین‌ها امکان درک عمق، اشکال و بافت اشیا را می‌دهد. این فناوری در صنایع مختلفی مانند خودروسازی، پزشکی و انبارداری مورد استفاده قرار می‌گیرد و باعث افزایش دقت و کارایی سیستم‌های خودکار می‌شود.

2. چه تفاوتی بین بینایی ماشین دو‌بعدی و سه‌بعدی وجود دارد؟

بینایی ماشین دو‌بعدی تنها اطلاعاتی درباره رنگ و شکل اشیا ارائه می‌دهد، اما درک عمق ندارد. در مقابل، بینایی سه‌بعدی با اضافه کردن بُعد عمق، به ماشین‌ها امکان می‌دهد که فاصله، حجم و ساختار اشیا را تحلیل کنند که برای کاربردهایی مانند ناوبری خودکار و تشخیص اشیا ضروری است.

3. چه تکنولوژی‌هایی برای پردازش تصویر سه‌بعدی استفاده می‌شود؟

فناوری‌های متعددی مانند دید استریو، مثلث‌بندی لیزری و زمان پرواز (ToF) برای پردازش تصویر سه‌بعدی به کار می‌روند. هر یک از این روش‌ها مزایا و محدودیت‌های خاص خود را دارند و بسته به کاربرد موردنظر انتخاب می‌شوند.

4. چه چالش‌هایی در پردازش تصویر سه‌بعدی وجود دارد؟

چالش‌های پردازش تصویر سه‌بعدی شامل پیچیدگی محاسباتی، هزینه سخت‌افزار، حساسیت به نور محیط و مدیریت داده‌های حجیم است. با این حال، پیشرفت‌های اخیر در محاسبات لبه‌ای و هوش مصنوعی، این چالش‌ها را کاهش داده است.

5. آینده پردازش تصویر سه‌بعدی چگونه خواهد بود؟

پردازش تصویر سه‌بعدی با ترکیب فناوری‌های نوین مانند یادگیری عمیق، تصویربرداری کوانتومی و پردازنده‌های قدرتمند، به سمت بهبود دقت، سرعت و کاربردهای گسترده‌تر پیش می‌رود. این پیشرفت‌ها موجب ارتقای ربات‌های خودکار، تصویربرداری پزشکی و امنیت خواهد شد.

مطالب مرتبط

تشخیص عیوب سطح و تاج ریل با بینایی ماشین پایش هوشمند بست‌ها و تراورس‌های خطوط ریلی اندازه‌گیری هندسه و پروفیل ریل با پردازش تصویر بازرسی غیرتخریبی خطوط آهن با الگوریتم‌های هوش مصنوعی پایش هوشمند شبکه برقی بالاسری و پانتوگراف قطار ۲. عیب‌یابی و پایش ناوگان (Rolling Stock) سامانه پایش در حال حرکت چرخ و بوژی قطار بازرسی خودکار زیربندی واگن‌ها با اسکنر سه‌بعدی تشخیص هوشمند میزان سایش دیسک و لنت ترمز قطار سیستم عیب‌یابی هوشمند چرخ و طوقه ریلی ۳. قطارهای خودمختار و تشخیص موانع سیستم هوشمند تشخیص موانع در قطارهای خودران کاربرد الگوریتم YOLO در تشخیص مانع روی ریل مدیریت هوشمند ایمنی تقاطع‌های ریلی و جاده‌ای بازخوانی خودکار علائم و چراغ‌های سیگنالینگ ریلی ۴. ایمنی ایستگاه‌ها و مسافران پایش هوشمند خط حریم ایمنی سکوی ایستگاه قطار تشخیص رفتارهای غیرعادی مسافران در ایستگاه با هوش مصنوعی تحلیل میزان ازدحام سکوی قطار با دوربین دید ماشین ۵. معماری، تکنولوژی و آینده صنعت سیستم‌های نگهداری پیشگیرانه ریلی مبتنی بر بینایی ماشین پردازش لبه Edge AI در قطارهای سریع‌السیر کاربرد دوقلوی دیجیتال و بینایی ماشین در پایش ریل انتقال داده‌های تصویری قطار بازرسی با شبکه 5G

نقش بینایی ماشین در تحول صنعت حمل و نقل ریلی: از بازرسی هوشمند تا قطارهای خودمختار

سامانه‌های هوشمند مدیریت ترافیک و پلاک‌خوان محاسبه تراکم پیکسل PPM برای دوربین پلاک‌خوان بهترین دوربین باسلر برای سیستم ANPR مقایسه دوربین GigE و USB 3.0 در کنترل ترافیک دوربین تک‌رنگ NIR برای پلاک‌خوانی در شب انتخاب لنز صنعتی باسلر سری C23 مشخصات فنی دوربین Basler a2A2464 23gmbas سخت‌افزار و تجهیزات جانبی ثبت تخلفات جاده‌ای راهنمای انتخاب دوربین بینایی ماشین برای پلاک‌خوان جلوگیری از اعوجاج حرکت در دوربین‌های ترافیکی

راهنمای جامع مهندسی و ارزیابی بینایی ماشین Basler در سیستم‌های هوشمند ترافیک و پلاک‌خوان

چرا دوربین Basler a2A2464 برای تشخیص پلاک مناسب است، بررسی دوربین Basler a2A2464-23gmBAS برای سیستم LPR، تفاوت Basler a2A2464-23gmBAS و a2A2464-23gcBAS، بهترین دوربین صنعتی Basler برای پلاک‌خوانی ترافیکی، کاربرد Global Shutter در تشخیص پلاک خودروهای پرسرعت، مزایای سنسور OmniVision OG05C در سیستم‌های ترافیکی، اهمیت HDR در دوربین‌های تشخیص پلاک خودرو، دوربین NIR-enhanced برای پلاک‌خوانی در شب، دوربین ۵ مگاپیکسلی GigE برای سیستم‌های ITS، مزایای PoE در نصب دوربین‌های ترافیکی Basler، تنظیم نور مادون قرمز ۸۵۰ نانومتر برای LPR، تشخیص پلاک خودرو در نور بالا و کنتراست شدید، جلوگیری از اعوجاج پلاک با دوربین Global Shutter، انتخاب لنز مناسب برای دوربین Basler a2A2464، مقایسه دوربین صنعتی Basler با دوربین CCTV برای LPR، طراحی سیستم پلاک‌خوان با Basler و NVIDIA DeepStream، اتصال دوربین Basler به ROS و Docker برای پردازش تصویر، کاهش خطای OCR پلاک با دوربین HDR و NIR، معماری سیستم LPR شبانه‌روزی با دوربین Basler ace 2، راهنمای انتخاب دوربین برای پروژه‌های حمل‌ونقل هوشمند ITS

چرا Basler برای پادشاهی در جاده‌ها، مدل‌های ace 2 a2A2464 را برگزید؟

بهترین دوربین برای پلاک‌خوانی در شب دوربین پلاک‌خوان Basler پلاک‌خوانی در شب دوربین Basler ace 2 دوربین ANPR دوربین پلاک‌خوان صنعتی سنسور NIR دوربین NIR برای پلاک‌خوانی شاتر جهانی یا Global Shutter شاتر Rolling Shutter سنسور Sony IMX900 سنسور Sony IMX676 نور مادون قرمز برای پلاک‌خوانی نور IR با طول موج 850 نانومتر نور IR با طول موج 940 نانومتر نور IR پالسی فیلتر NIR-Pass پلاک‌خوانی خودروهای در حال حرکت دوربین ITS و کنترل تردد تنظیم شاتر دوربین پلاک‌خوان

بهترین دوربین برای پلاک‌خوانی در شب؛ بررسی سنسور، نور IR و شاتر با تمرکز بر دوربین‌های Basler

راهنمای تشخیص دوربین Basler اصل قبل از خرید چگونه دوربین صنعتی Basler اصل را تشخیص دهیم نکات مهم قبل از خرید دوربین Basler صنعتی بررسی اصالت دوربین Basler با شماره سریال تشخیص دوربین Basler فیک از اصل در بازار ایران خرید دوربین Basler اصل با گارانتی معتبر روش تست دوربین Basler با نرم افزار pylon بررسی شماره سریال دوربین Basler در نرم افزار pylon تشخیص دوربین Basler کارکرده از دوربین نو راهنمای خرید مطمئن دوربین صنعتی Basler علائم دوربین Basler تقلبی یا بازسازی شده بررسی مدل‌های discontinued دوربین Basler قبل از خرید خرید دوربین صنعتی Basler برای بینایی ماشین انتخاب دوربین Basler مناسب پروژه بینایی ماشین اهمیت گارانتی در خرید دوربین صنعتی Basler بررسی Firmware دوربین Basler قبل از خرید خرید دوربین Basler از تأمین کننده معتبر خطرات خرید دوربین صنعتی Basler ارزان و نامعتبر راهنمای انتخاب لنز و دوربین Basler برای ماشین بینایی مشاوره خرید دوربین Basler اصل برای پروژه صنعتی

راهنمای جامع تشخیص دوربین Basler اصل؛ ۱۰ نکته مهم قبل از خرید

بینایی ماشین شهری حمل‌ونقل هوشمند شهری سیستم ترافیک هوشمند دوربین صنعتی ترافیکی پلاک‌خوانی هوشمند خودرو دوربین پلاک‌خوان صنعتی مدیریت هوشمند تقاطع شهر هوشمند ترافیکی دوربین بینایی ماشین نورپردازی مادون قرمز سنسور گلوبال شاتر تجهیزات بینایی ماشین اکوسیستم Basler صنعتی نرم‌افزار pylon Basler کارت اخذ تصویر لنز صنعتی ترافیکی پایش هوشمند جاده بازرسی تصویری ریل عوارض الکترونیکی هوشمند پردازش تصویر ترافیکی

نقش دوربین‌ها و تجهیزات بینایی ماشین در حمل‌ونقل، ترافیک و شهر هوشمند