نقش بینایی ماشین در تحول صنعت حمل و نقل ریلی: از بازرسی هوشمند تا قطارهای خودمختار
صنعت حمل و نقل ریلی یکی از شریانهای اصلی اقتصاد جهانی و از ایمنترین و پایدارترین روشهای جابهجایی مسافر و کالا است. با این حال، نگهداشت هزاران کیلومتر ریل، پایش مداوم ناوگان سنگین و تضمین…
صنعت حمل و نقل ریلی یکی از شریانهای اصلی اقتصاد جهانی و از ایمنترین و پایدارترین روشهای جابهجایی مسافر و کالا است. با این حال، نگهداشت هزاران کیلومتر ریل، پایش مداوم ناوگان سنگین و تضمین ایمنی سیر و حرکت در شرایط گوناگون آبوهوایی، چالشهای عملیاتی بیسابقهای را پیش روی مدیران این صنعت قرار میدهد.
روشهای سنتی بازرسی ریلی — که متکی بر نیروی انسانی، بازدیدهای چشمی و توقفهای پرهزینه خطوط بودند — دیگر پاسخگوی حجم ترافیک، سرعت بالای قطارها و استانداردهای نوین ایمنی نیستند. در این میان، بینایی ماشین (Machine Vision) به عنوان یکی از شاخههای کلیدی هوش مصنوعی، انقلاب بزرگی در پایش هوشمند، نگهداری پیشگیرانه (Predictive Maintenance) و خودمختارکنترل قطارها ایجاد کرده است.
این مقاله جامع به بررسی عمیق کاربردها، معماریهای تکنولوژیک، مزایا، چالشها و افقهای آینده بینایی ماشین در صنعت حمل و نقل ریلی میپردازد.
۱. تحول پارادایم: از بازرسی دستی تا بینایی هوشمند
در زیرساختهای ریلی کلاسیک، بازرسی خطوط توسط تکنسینهایی انجام میشد که پیاده طول مسیر را طی کرده یا با وسایل نقلیه سبک ریلی، عیوب مشهود را شناسایی میکردند. این روش دارای سه محدودیت بنیادی است:
-
خطای انسانی و خستگی: دقت انسان با گذشت زمان و تحت شرایط جوی دشوار کاهش مییابد.
-
پوشش محدود و کندی عملیات: بررسی روزانه صدها کیلومتر خط ریلی با نیروی انسانی غیرممکن است.
-
عدم ثبت دادههای ساختاریافته: روند تخریب اجزا به صورت کمی و در طول زمان قابل تحلیل و پیشبینی نبود.
ورود دوربینهای پیشرفته، پردازندههای گرافیکی قدرتمند و الگوریتمهای پردازش تصویر و یادگیری عمیق (Deep Learning)، مفهوم پایش مداوم و غیرتخریبی (Non-Destructive Testing) را محقق کرده است. امروزه سامانههای بینایی ماشین روی قطارهای تجاری، قطارهای ویژه بازرسی یا پهپادها نصب شده و با سرعت بالا، دادههای تصویری را تحلیل و کوچکترین آنومالیها را گزارش میدهند.
۲. کاربردهای کلیدی بینایی ماشین در صنعت ریلی
کاربردهای بینایی ماشین در حمل و نقل ریلی را میتوان در چهار حوزه اصلی دستهبندی کرد:
الف) بازرسی و پایش هوشمند زیرساخت و خطوط ریلی
زیرساخت ریلی شامل ریلها، بستها، تراورسها، بالاست (سنگریزه) و شبکه برقی بالاسری است. هرگونه خرابی در این اجزا میتواند منجر به خروج قطار از ریل (Derailment) شود.
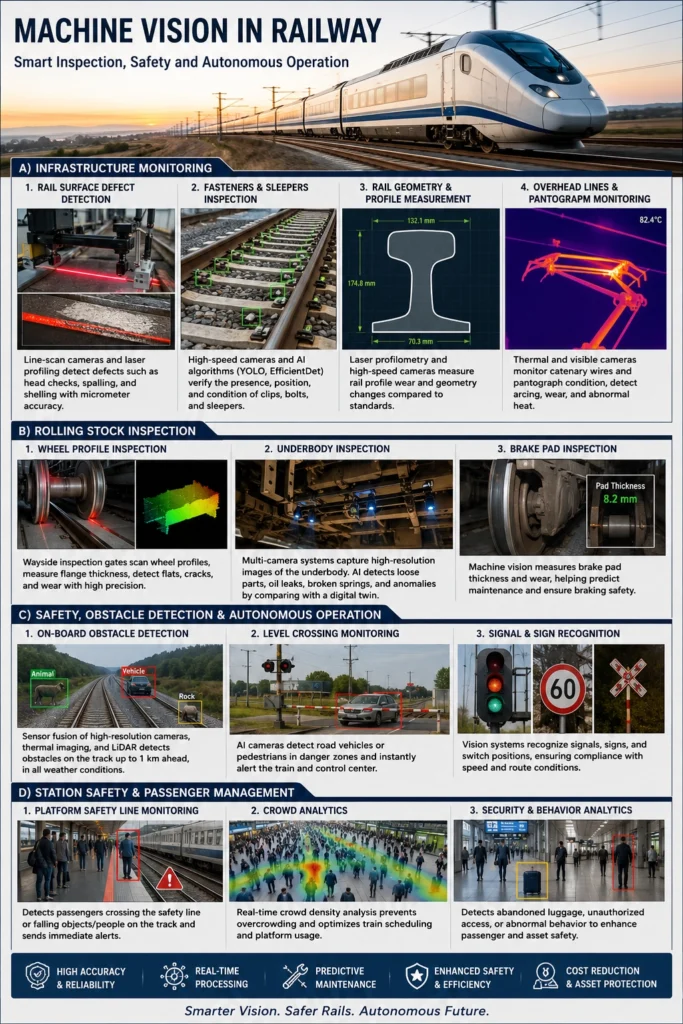
۱. تشخیص عیوب سطح و تاج ریل (Rail Surface Defects)
سطح ریل تحت فشار مداوم چرخهای سنگین دچار عیوبی نظیر پوسته پوسته شدن (Shelled Rails)، ترکهای خستگی (Head Checks)، کنده شدن فلز (Spalling) و لکههای ساییدگی میشود.
-
راهکار بینایی ماشین: استفاده از دوربینهای پویش خطی (Line-Scan Cameras) با نرخ فریم بسیار بالا و نورپردازی لیزری برای برداشت تصاویر سهبعدی از تاج ریل.
-
الگوریتمها: مدلهای بخشبندی تصویر (Image Segmentation) نظیر U-Net یا Mask R-CNN آسیبها را تا سطح میکرومتر تشخیص داده و عمق و مساحت آسیب را محاسبه میکنند.
۲. پایش بستها، پیچها و تراورسها (Fasteners & Sleepers)
هر کیلومتر خط ریلی دارای هزاران پیچ، بست فلزی (Clips) و تراورس (Sleepers) بتنی یا چوبی است. مفقود شدن یا شکستن یک بست میتواند فاصله بین دو ریل (Gauge) را تغییر دهد.
-
راهکار بینایی ماشین: پردازش تصویر بلادرنگ برای شمارش و بررسی وضعیت بستها. الگوریتمهای آشکارسازی شیء (Object Detection) مانند خانواده YOLO یا EfficientDet، وجود، عدم وجود، جابهجایی یا شکستگی بستها را مشخص میسازند.
۳. اندازهگیری هندسه ریل (Rail Geometry & Profile)
تغییر پروفیل مقطع ریل به مرور زمان باعث کاهش پایداری حرکت قطار میشود.
-
راهکار بینایی ماشین: ترکیب خطوط لیزری (Laser Profilometry) و دوربینهای سرعت بالا. لیزر یک خط نور بر مقطع ریل میتاباند و دوربین زاویهدار تغییر شکل پروفیل را نسبت به الگوی استاندارد محاسبه میکند.
۴. پایش خطوط برقی بالاسری و پانتوگراف (Catenary & Pantograph)
در قطارهای برقی، انتقال انرژی از طریق تماس پانتوگراف قطار با سیم برقی بالاسری انجام میشود.
-
راهکار بینایی ماشین: دوربینهای حرارتی (Thermal Imaging) و مرئی حرارت غیرعادی حاصل از آرک زدن یا ساییدگی سیم بالاسری را شناسایی کرده و میزان سایش تیغه گرافیت پانتوگراف را اندازه میگیرند.
ب) بازرسی و عیبیابی ناوگان ریلی (Rolling Stock Inspection)
سوزنها، چرخها، بوژیها و سیستمهای ترمزی واگنها و لوکوموتیوها نیاز به نگهداری مداوم دارند. بینایی ماشین سیستمهای پایش در حال حرکت (Wayside Inspection) را ممکن ساخته است.
۱. تحلیل پروفیل و عیوب چرخ قطار (Wheel Profile Inspection)
چرخهای قطار به مرور زمان دچار ساییدگی، مسطح شدن (Wheel Flat) یا ترک میشوند. چرخ معیوب آسیب شدیدی به ریل وارد میکند.
-
راهکار: نصب گیتهای بازرسی کنار ریل مجهز به دوربینها و لیزرهای دو بعدی. با عبور قطار با سرعت عملیاتی، تمامی چرخها به صورت سهبعدی اسکن شده و ابعاد طوقه، عمق فلنج و مسطحشدگی چرخ اندازهگیری میشود.
۲. بازرسی زیربندی و بوژی قطار (Underbody Inspection)
زیر قطار محیطی متراکم و پیچیده شامل قطعات مکانیکی، سیستمهای تعلیق، لولههای هیدرولیک و مخازن است.
-
راهکار: اسکنرهای زیربندی مجهز به دوربینهای متعدد و نورپردازی قدرتمند LED. سیستم تصویر زیربندی را با الگوی سالم (Digital Twin) مقایسه کرده و شل شدن پیچها، نشتی روغن، یا شکستگی فنرها را به عنوان آنومالی گزارش میدهد.
۳. پایش سیستمهای ترمز و لنتها (Brake Pad Inspection)
-
راهکار: دوربینهای دید ماشینی متمرکز بر دیسک و لنت ترمز، ضخامت باقیمانده لنت را محاسبه کرده و زمان دقیق تعویض را پیشبینی میکنند.
ج) ایمنی، تشخیص موانع و قطارهای خودمختار (ATO)
یکی از مهمترین جبهههای توسعه فناوری ریلی، عملیات قطار خودمختار (Autonomous Train Operation – ATO) است. بر خلاف خودروهای خودران، قطارها روی ریل حرکت میکنند و امکان مانور انحرافی ندارند؛ بنابراین تشخیص زودهنگام موانع در مسافتهای طولانی حیاتی است.
۱. سیستمهای تشخیص مانع روی قطار (On-board Obstacle Detection Systems)
قطارهای سریعالسیر به خطی به طول چند صد متر تا چند کیلومتر برای توقف کامل نیاز دارند.
-
ترکیب سنسورها (Sensor Fusion): بینایی ماشین ترکیبی از دوربینهای تلهفوتو با رزولوشن بالا، دوربینهای حرارتی (برای شب و مه) و سیستمهای LiDAR را به کار میگیرد.
-
الگوریتمها: تشخیص عابران پیاده، حیوانات، وسایل نقلیه گیرکرده یا سنگها و درختان افتاده روی ریل در فواصل بالای ۵۰۰ تا ۱۰۰۰ متر.
۲. مدیریت و ایمنی تقاطعهای ریلی (Level Crossing Monitoring)
تقاطعهای ریلی و جادهای یکی از حادثهخیزترین نقاط خطوط آهن هستند.
-
راهکار بینایی ماشین: نصب دوربینهای نظارتی هوشمند در تقاطع. سیستم در صورت ورود وسیله نقلیه یا انسان به منطقه خطر هنگام پایین آمدن راهبند، بلافاصله سیگنال هشدار را به مرکز کنترل و قطار عبوری ارسال میکند.
۳. بازخوانی هوشمند سیگنالها و علائم مسیر (Signal Recognition)
در سیستمهای سنتی یا خطوط فرعی که تجهیزات بالابری سیگنالینگ رادیویی ندارند، بینایی ماشین علائم راهنمایی، چراغهای سیگنال و وضعیت سوزنها را بازخوانی کرده و با سرعت قطار تطبیق میدهد.
د) ایمنی و مدیریت ایستگاهها و مسافران
بینایی ماشین علاوه بر خطوط و ناوگان، در محیط ایستگاهها نیز نقش کلیدی ایفا میکند:
-
پایش خط حریم لبه سکو (Platform Safety Line): تشخیص عبور مسافران از خط قرمز ایمنی یا افتادن افراد و اشیاء روی ریل ایستگاه.
-
تحلیل ازدحام و جریان مسافران: کنترل حجم جمعیت در سکوها و سالنها برای جلوگیری از تراکم خطرناک و بهینهسازی زمانبندی حرکت قطارها.
-
تشخیص رفتارهای غیرعادی و امنیتی: شناسایی چمدانهای رها شده، ورود به مناطق ممنوعه یا سقوط افراد مبتلا به مشکلات جسمی.
۳. معماری سختافزاری و نرمافزاری سیستمهای بینایی ماشین در ریل
پیادهسازی موفق بینایی ماشین در صنعت ریلی نیازمند یک معماری همگام از سختافزار سختکار (Ruggedized) و نرمافزار هوشمند است.
| مولفه سختافزاری | ویژگیهای عملیاتی | کاربرد اصلی |
|---|---|---|
| دوربینهای Line-Scan | سرعت تصویربرداری فوقالعاده بالا (تا ۱۰۰ هزار خط بر ثانیه) |
اسکن تاج ریل و چرخ قطار در سرعتهای بالای ۲۰۰ km/h |
| دوربینهای Area-Scan 3D | نگاشت عمق و اسکن نوری/لیزری | سنجش ابعاد، هندسه ریل و حجم بالاست |
| دوربینهای حرارتی (LWIR) | تصویربرداری مادون قرمز با فرکانس بالا | تشخیص آنومالی دما در یاتاقانها، سیم بالاسری و دید در شب |
| پردازندههای Edge AI | کارتهای پردازش گرافیکی صنعتی (مانند NVIDIA Jetson/Drive) |
پردازش بلادرنگ روی قطار بدون نیاز به اینترنت |
| سیستمهای نورپردازی پالس | پرژکتورهای LED و لیزری همگامسازی شده با شاتر دوربین | حذف اثر نور خورشید و ایجاد تصاویر شفاف در تاریکی و سرعت |
الگوریتمها و شبکههای عصبی
-
شبکههای آشکارساز (Object Detection): شبکههای سری YOLO (مانند YOLOv8 و نسخه های جدیدتر) به دلیل سرعت بالا و توانایی پردازش فریمهای متوالی در لبه (Edge) برای تشخیص مانع و بستها استفاده میشوند.
-
بخشبندی دقیق (Semantic/Instance Segmentation): شبکههایی مانند SegNet و Mask R-CNN برای جداسازی مرز دقیق ترکها، مساحت آسیب ریل و جداسازی ریل از محیط اطراف به کار میروند.
-
یادگیری بدون نظارت (Unsupervised Anomaly Detection): با توجه به اینکه تنوع عیوب در ریل بسیار زیاد است، مدلهای Autoencoder یا GANs با تصویر قطعات سالم آموزش میبینند و هرگونه انحراف از الگوی سالم را به عنوان آنومالی شناسایی میکنند.
۴. مقایسه روش سنتی و روش مبتنی بر بینایی ماشین
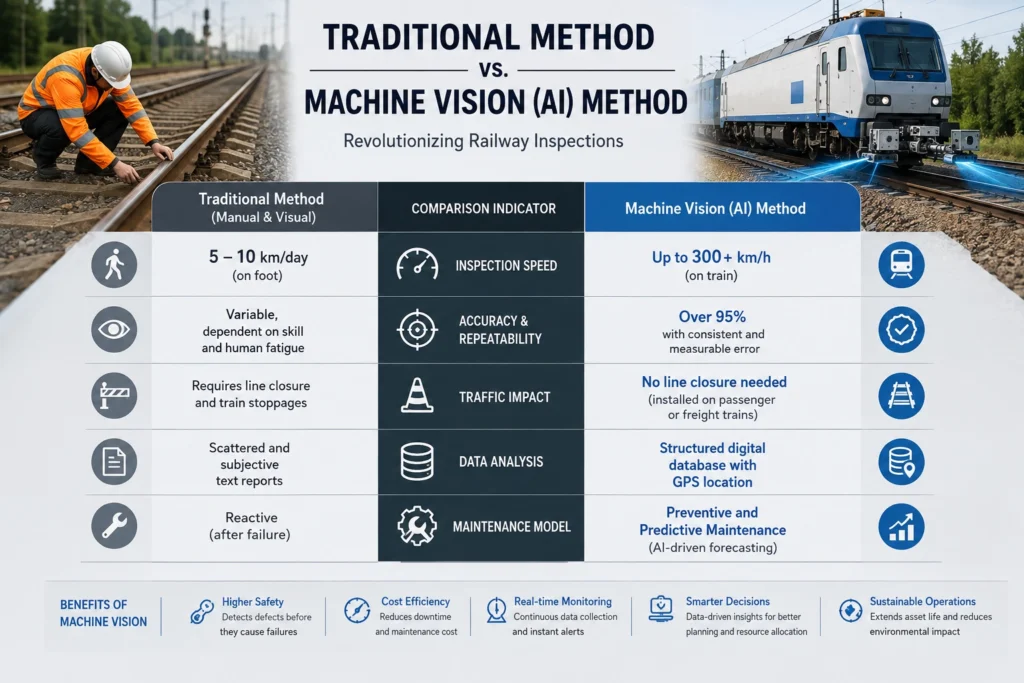
| شاخص | روش سنتی (دستی و چشمی) |
روش مبتنی بر بینایی ماشین (AI) |
|---|---|---|
| سرعت بازرسی |
۵ تا ۱۰ کیلومتر در روز
(پیاده) |
تا بیش از ۳۰۰ کیلومتر در ساعت
(روی قطار) |
| دقت و تکرارپذیری |
متغیر و وابسته به
مهارت و خستگی فرد |
فراتر از ۹۵٪
با خطای یکنواخت و قابل سنجش |
| تداخل در ترافیک خط |
نیازمند مسدودسازی خط
و توقف قطارها |
بدون نیاز به مسدودسازی
نصب روی قطارهای مسافری یا باری |
| تحلیل دادهها |
گزارشهای متنی
پراکنده و ذهنی |
پایگاه داده ساختاریافته و دیجیتال
مجهز به موقعیت مکانی (GPS) |
| مدل نگهداری |
واکنش پس از خرابی
(Corrective Maintenance) |
نگهداری پیشگیرانه و پیشبینانه
(Preventive & Predictive Maintenance) |
۵. چالشهای فنی و چالشهای پیادهسازی
با وجود مزایای بیشمار، پیادهسازی بینایی ماشین در محیط خشن ریلی با چالشهای فنی متعددی روبرو است:
چالشهای کلیدی محیطی و عملیاتی:
-
شرایط محیطی سخت: لرزشهای شدید قطار، تغییرات شدید دما، گرد و غبار، باران، برف و بازتاب نور خورشید باعث کاهش کیفیت تصویر میشوند.
-
پردازش در سرعتهای بالا: در سرعتهای بیش از ۲۰۰ km/h، شاتر دوربینها باید بسیار سریع عمل کند (چند میکروثانیه) تا تاری حرکتی (Motion Blur) ایجاد نشود. این امر نیازمند نورپردازیهای بسار قدرتمند است.
-
حجم عظیم دادهها (Data Deluge): یک قطار بازرسی در یک روز میتواند ترابایتها داده تصویری تولید کند. فیلتر کردن هوشمند دادهها در لبه (Edge Filtering) برای انتقال فقط دادههای حاوی عیب ضروری است.
-
استانداردسازی و اخذ گواهی ایمنی: نرمافزارها و سختافزارهای ریلی باید استانداردهای سختگیرانه SIL (Safety Integrity Level) را دریافت کنند.
۶. چشمانداز آینده و فناوریهای نوظهور
سیر تحول بینایی ماشین در حمل و نقل ریلی با سرعت به سمت همگرایی با سایر فناوریهای پیشرفته پیش میرود:
-
ترکیب با دوقلوی دیجیتال (Digital Twins): دادههای بینایی ماشین بهطور مداوم مدلهای سهبعدی و دیجیتال از کل شبکه ریلی را بهروزرسانی میکنند تا مدیران بتوانند فرسایش زیرساخت را در طول زمان شبیهسازی کنند.
-
اتصال ۵G و ۶G: انتقال لحظهای ویدیوهای باکیفیت و نتایج پردازش لبه از قطار به مراکز مدیریت ترافیک مرکزی با تاخیر بسیار کم.
-
هوش مصنوعی مولد (Generative AI) برای دادههای آموزشی: استفاده از الگوریتمهای تولید تصویر برای ساخت دادههای مصنوعی از حوادث نایاب (مانند شکستگیهای نادر ریل یا موانع عجیب در مسیر) جهت آموزش مقاومتر مدلهای هوش مصنوعی.
-
خودمختاری کامل (GoA4): رسیدن به بالاترین سطح خودمختاری قطارها بدون نیاز به راننده و خدمه، متکی بر هوش بینایی پیشرفته.
نتیجهگیری
بینایی ماشین دیگر یک ابزار آزمایشی در صنعت ریلی نیست، بلکه به لایه بنیادی راهکارهای هوشمندسازی، ایمنی و نگهداری بدل شده است. خودکارسازی بازرسی خطوط و ناوگان، ضمن کاهش چشمگیر هزینههای عملیاتی و توقفهای ناخواسته، ایمنی مسافران و سیر و حرکت کالا را به سطحی بیسابقه ارتقا داده است. با بلوغ بیشتر الگوریتمهای یادگیری عمیق و سختافزارهای پردازش لبه، آینده حمل و نقل ریلی به سمت شبکهای کاملاً هوشمند، خودمختار و با بهرهوری حداکثری حرکت میکند.
پایش هوشمند خطوط و ناوگان ریلی نیازمند راهکارهای دقیق پردازش تصویر است
راهاندازی سامانههای بازرسی ریل، پایش چرخ و بوژی یا تشخیص موانع قطار صرفاً با خرید یک دوربین صنعتی محقق نمیشود. لرزشهای شدید قطار، سرعت بالای ۲۰۰ کیلومتر بر ساعت، تغییرات نوری و نیاز به پردازش بلادرنگ (Edge AI) نیازمند طراحی اپتیکی دقیق و انتخاب صحیح دوربینهای Line-Scan، سنسورهای سهبعدی و نورپردازیهای پالس است. عدم محاسبات صحیح میتواند منجر به تاری حرکتی و کاهش دقت تشخیص عیوب شود.
شرایط پروژه، سرعت ناوگان، محیط نصب و نوع عیوب مدنظرتان را با ما در میان بگذارید تا مناسبترین ترکیب سختافزار (دوربین، لنز و سیستمهای لیزری) را برای پروژههای ریلی پیشنهاد دهیم.
بینایی ماشین برای خودکارسازی بازرسی زیرساختها (مانند ترکهای ریل و بستها)، پایش در حال حرکت ناوگان (چک کردن چرخها و بوژیها)، تشخیص موانع در قطارهای خودمختار و مانیتورینگ ایمنی مسافران در ایستگاهها استفاده میشود.
این سیستمها با استفاده از دوربینهای پویش خطی (Line-Scan) با سرعت بالا، نورپردازی لیزری و الگوریتمهای پردازش تصویر، سطح ریل را بهصورت سهبعدی اسکن کرده و با مدلهای یادگیری عمیق، عیوب را تا سطح میکرومتر شناسایی میکنند.
بله؛ با ترکیب دوربینهای صنعتی پیشرفته، سیستمهای نورپردازی پالس قدرتمند (پوششدهنده تاری حرکتی) و سختافزارهای پردازش لبه (Edge AI)، بازرسی دقیق حتی در سرعتهای بالای ۲۰۰ تا ۳۰۰ کیلومتر بر ساعت نیز امکانپذیر است.
روشهای سنتی متکی بر نیروی انسانی، کند، پرهزینه و همراه با خطای انسانی هستند و نیاز به مسدودسازی خط دارند. بینایی ماشین، بازرسی را بهصورت خودکار، با دقت فراتر از ۹۵٪، بدون توقف خط و بهصورت مداوم انجام میدهد.
بینایی ماشین با ترکیب دوربینهای مرئی، حرارتی و سنسورهای LiDAR (Sensor Fusion)، امکان تشخیص هوشمند انسان، وسایل نقلیه و موانع روی ریل را از فواصل دور فراهم کرده و فرمان ترمز اضطراری یا هشدار را صادر میکند.
سامانهای است مجهز به دوربینها و سنسورهایی که کنار ریل نصب میشوند و هنگام عبور قطار با سرعت عملیاتی، وضعیت سلامتی چرخها، زیربندی، بوژیها و سیستمهای ترمز را بدون نیاز به توقف قطار آنالیز میکنند.
با ثبت و تحلیل مداوم دادههای تصویری در طول زمان، الگوریتمها روند فرسایش قطعات را پیشبینی میکنند و پیش از بروز خرابی یا حادثه، زمان دقیق تعمیر یا تعویض قطعه را به تیم نگهداری اعلام میکنند.
شامل شرایط جوی نامساعد (برف، باران، مه)، تکانها و لرزشهای شدید قطار، حجم بسیار بالای دادههای تصویری و لزوم دریافت استانداردهای سختگیرانه ایمنی ریلی (مانند SIL) میشود.
دوربینهای هوشمند با پایش مداوم تقاطع، حضور خودرو یا انسان را در منطقه خطر هنگام پایین آمدن راهبند تشخیص داده و بلافاصله سیگنال هشدار را به مرکز کنترل ترافیک و قطار عبوری ارسال میکنند.
پردازش لبه یعنی دادههای تصویری گرفتهشده توسط دوربینها، مستقیماً روی پردازندههای گرافیکی صنعتیِ نصبشده روی خود قطار تحلیل میشوند تا نیاز به انتقال حجم عظیم دادهها به ابر (Cloud) برطرف شده و تصمیمگیری بهصورت بلادرنگ انجام گیرد.