دوربینهای Basler، چشمِ ماشینسازی مدرن: از مکانیابی تا مونتاژ رباتیک

بیاید از یک تصویر ساده شروع کنیم. یک بازوی رباتیک را تصور کنید که قرار است قطعهای را از داخل یک جعبهی درهمریخته بردارد. بدون چشم، این ربات چیزی جز یک بازوی قدرتمند اما نابینا…
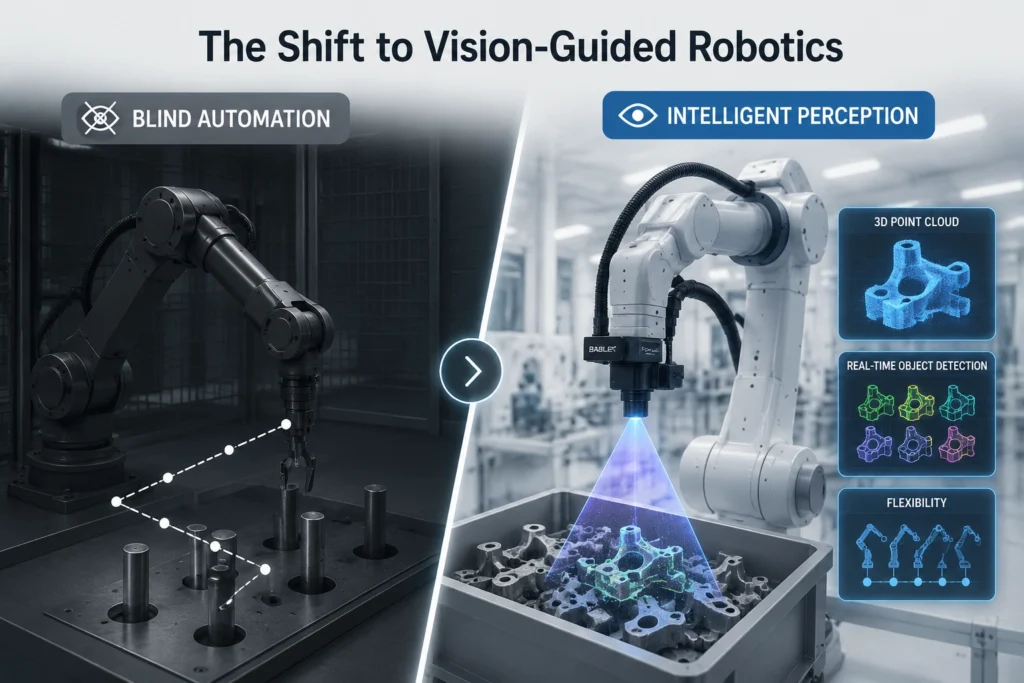
بیاید از یک تصویر ساده شروع کنیم. یک بازوی رباتیک را تصور کنید که قرار است قطعهای را از داخل یک جعبهی درهمریخته بردارد. بدون چشم، این ربات چیزی جز یک بازوی قدرتمند اما نابینا نیست؛ هر حرکتش از پیش برنامهریزیشده است و اگر قطعه یک میلیمتر جابهجا باشد، کل کار خراب میشود. حال یک دوربین صنعتی به همانربات اضافه کنید. ناگهان ربات میبیند، تشخیص میدهد، محاسبه میکند و تصمیم میگیرد. این دقیقاً همان جهشی است که ماشینسازی مدرن را از دوران «اتوماسیون کور» به عصر «اتوماسیون بینا» رسانده.
و در قلب این جهش، یکی از نامهایی که بارها و بارها تکرار میشود، شرکت آلمانی Basler است. در این مطلب میخواهیم با هم ببینیم چرا Basler به معنای واقعی کلمه به «چشمِ» ماشینهای امروزی تبدیل شده، چطور از مرحلهی مکانیابی تا مونتاژ دقیق رباتیک وارد عمل میشود، و چه چیزی این شرکت را در بازار پرازدحام ویژن ماشینی متمایز کرده است.
چرا اصلاً ماشینها به چشم نیاز دارند؟
قبل از اینکه سراغ محصولات برویم، خوب است این سؤال بنیادی را جواب بدهیم: چرا بینای ماشینی اینقدر مهم شده؟
ماجرا به فلسفهی خود اتوماسیون برمیگردد. نسل اول رباتهای صنعتی فقط یک کار بلد بودند: تکرار یک مسیر مشخص، بارها و بارها، با دقت بال. این مدل تا وقتی جواب میداد که همهچیز کاملاً استاندارد و قابل پیشبینی بود. اما دنیای واقعی اینطور نیست. قطعات کج میشوند، محصولات اندازههای متفاوت دارند، بستهبندیها روی نوار نقاله نامنظم میآیند و هیچ دو جعبهای دقیقاً مثل هم پر نمیشوند.
اینجاست که خود Basler جملهی جالبی دارد: «بینایی کامپیوتر به رباتها قدرت دیدن میبخشد و امکانات کاربردی تقریباً نامحدودی را باز میکند.» منطق پشت این حرف روشن است. وقتی ربات میتواند تصویر محیط را در لحظهارزیابی کند، دیگر لازم نیست دنیا را مجبور کنیم که کاملاً منظم باشد؛ برعکس، ربات خودش را با بینظمی دنیای واقعی تطبیق میدهد. این یعنی انطافپذیری، و انعطافپذیری دقیقاً همان چیزی است که صنعت 4.0 و تولید هشمند دنبالش هستند.
پس بینایی ماشین صرفاً یک قابلیت اضافه نیست؛ یک تغییر پارادایم است. ربات از یک «مجری کور دستورات» به یک «سیستم ادراکی تصمیمگیر» تبدیل میشود. و کل زنجیرهای که درادامه بررسی میکنیم — از پیدا کردن قطعه تا سرهمبندی دقیقش — بر همین پایه بنا شده.
Basler کیست و چرا مهم است؟
شرکت Basler AG سال ۱۹۸۸ در شهر آرنسبورگ آلمان تأسیس شد و امروز با حدود ۸۵۰ کارمند در اروپا، آسیا و آمریکای شمالی فعالیت میکند. این شرکت بیش از ۳۵ سال تجربه در حوزهی بینایی کامپیوتری دارد و شهرتش بیشتر بهخاطر ترکیب کیفیت بالا با قیمت منطقی است — چیزی که در صنعت به آن نسبت قیمت به عملکرد خوب میگویند.
نکتهی مهم دربارهی جایگاه بازاری Basler این است که درنار غولهایی مثل Teledyne، Sony، گروه TKH و Cognex قرار میگیرد. این پنج تولیدکنندهی بزرگ روی هم حدود ۳۵ درصد بازار دوربینهای صنعتی را در اختیار دارند. در حوزهی تخصصیتر یعنی رباتیک هدایتشده با بینایی، Basler یکی از بازیگران کلیدی است و درآمدش در سال ۲۰۲۳ حدود ۲۲۴ میلیون دلار گزارش شده. اینها فقط عدد نیستند؛ نشان میدهند که وقتی از Basler حرف میزنیم، دربارهی یک بازیگر جدی و تأثیرگذار صحبت میکنیم، نه یک برند حاشیهای.
اما شاید جالبترین بخش داستان Basler، مسیر تکاملی محصولاتش باشد. این شرکت سالها بهعنوان یک تولیدکنندهی دوربینهای صنعتی دوبعدی (2D) شناخته میشد. ولی دنیای رباتیک نیاز به دیدِ سهبعدی داشت — چون ربات باید بداند قطعه نهتنها کجاست، بلکه در چه فاصله و چه زاویهای قرار دارد. Basler این پیام را گرفت و طی سالهای اخیر با ترکیبی از توسعهی داخلی و همکاریهای استراتژیک، خودش را از یک سازندهی دوربین 2D به یک تأمینکنندهی راهکارهای کامل بینایی سهبعدی تبدیل کرد.
دو نمونهی مشخص از این تحول را ببینید. در ژوئیهی ۲۰۲۵، Basler سری کامل دوربینهای استریوی فعال به نام Stereo ace را با شش مدل مختلف معرفی کرد. و در مارس ۲۰۲۶، با شرکت Orbbec — که در فناوری بینایی سهبعدی و رباتیک تخصص دارد — وارد یک شراکت فناورانه شد. اولین ثمرهی این همکاری، دوربین Stereo mini بود که در نمایشگاه بینالمللی لجستیک LogiMAT سال ۲۰۲۶ رونمای شد. مدیر اجرای Basler، رنه فون فینتل، دربارهی این همکاری گفت که هدفشان تقویت هدفمند سبد محصولات سهبعدی است. این حرکتها نشان میدهند Basler آینده را در بینایی سهبعدی میبیند و دارد سرمایهگذاریاش را همانجا متمرکز میکند.
مکانیابی: اولین و اساسیترین قدم
حالا برویم سراغ اولین حلقهی زنجیره. در هر عملیات رباتیک، قبل از هر کاری ربات باید بداند هدفش کجاست. این موضوع آنقدر بیهی به نظر میرسد که گاهی امیتش را دستکم میگیریم، اما در عمل بزرگترین چالش است.
خود Basler این نکته را زیبا توضیح میدهد: حتی کارهای سادهای مثل برداشتن یک قطعه از یک موقعیت مشخص، اگر قطعه دقیقاً سر جایش نباشد، بدون پردازش تصویر اغلب شکست میخورد. سیستم بینایی این مشکل را بهسادگی حل میکند — دوربین موقعیت قطعه راثبت میکند، انحراف را محاسبه میکند و مختصات اصلاحشدهی دوبعدی یا سهبعدی را به کنترلر ربات میفرستد.
اما سختترین سطح این چالش چیزی است که آلمانیها به آن «Griff in die Kiste» یا «چنگ زدن در جعبه» میگویند. تصور کنید یک جعبه پر از قطعات درهمریخته و رویهمافتاده. ربات باید تشخیص بدهد کدام قطعه قابل برداشتن است، موقعیت سهبعدی دقیقش را حساب کند و بعد آن را بردارد. Basler این را «رشتهی پادشاهی» بینایی ماشینی مینامد، و بهدرستی هم میگوید بدون پردازش تصویر، این کار اصلاً قابل حل نیست. چرا؟ چون در این حالت هیچ الگوی ثابتی وجود ندارد که بشود از قبل برنامهریزی کرد؛ هر بار وضعیت جعبه فرق دارد و فقط بینایی لحظهای میتواند این آشوب را مدیریت کند.
خانوادهی دوربینهای سهبعدی Basler
برای پاسخ به نیازهای متنوع مکانیابی، Basler یک مجموعهی کامل از دوربینهای سهبعدی ساخته که سه فناوری اصلی تصویربرداری 3D را پوش میدهد. بیاید یکییکی نگاهشان کنیم، چون هر کدام برای شرایط خاصی طراحی شده.
Stereo visard؛ پرچمدار بینایی استریو صنعتی
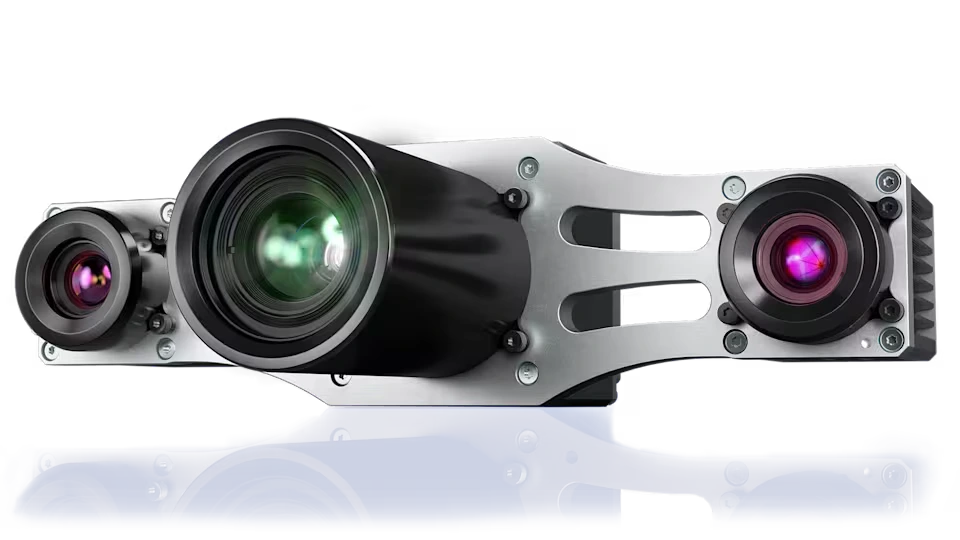
Stereo visard دوربین ردهبالای Basler برای کاربردهای رباتیک است و مخصوص شرایط سختِ نصب روی بازوی ربات طراحی شده. چند ویژگی کلیدیاش را ببینید و به این فکر کنید که چرا هر کدام مهم است:
- مقاومت در برابر ارتعاش تا و ضربه تا — چون بازوی ربات مدام شتاب میگیرد و ترمز میکند و دوربین باید این تکانها را تحمل کند.
- درجهی حفاظت IP54 در برابر پاش آب — محیط صنعتی تمیز و مرتب نیست.
- پردازش داخلی (On-Board Processing) برای پردازش بلادرنگ داده، بدون نیاز به کامپیوتر خارجی — یعنی تأخیر کمتر و نصب سادهتر.
- کانکتور M12 برای اتصال مطمئن کابل.
این دوربین با پردازش تصویر استریو، اشیا را بهصورت سهبعدی تشخیص میدهد و در لحظه مکانیابی میکند؛ دقیقاً همان چیزی که برای همان «چنگ زدن در جعبه» لازم است.
Stereo ace؛ دقت بالا با استریوی فعال
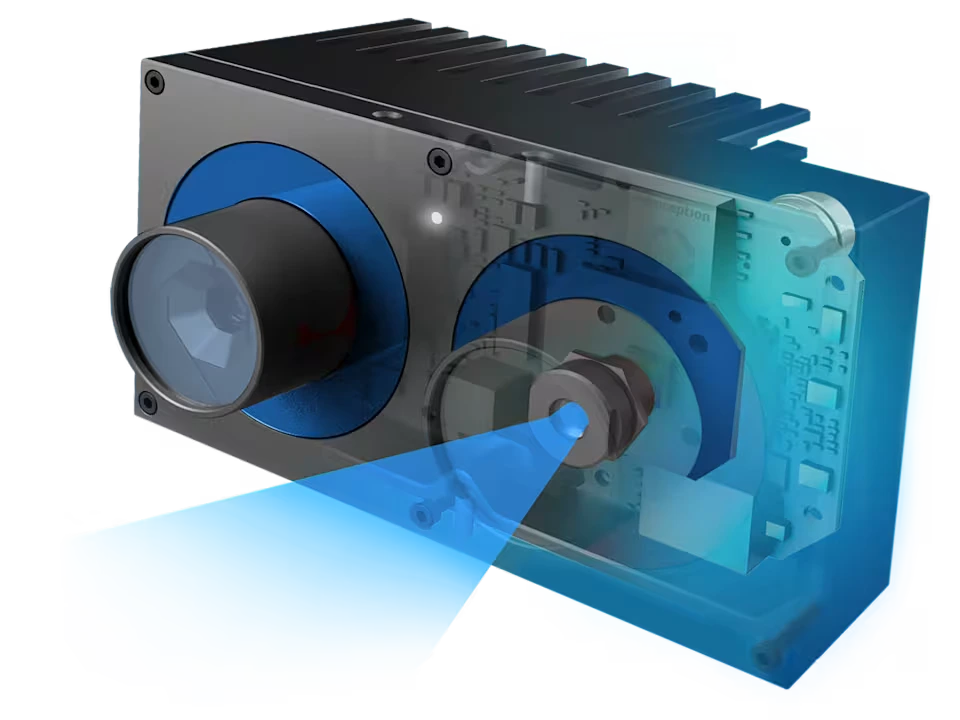
سری Stereo ace که ژوئیهی ۲۰۲۵ معرفی شد، یک افزودهی مهم به خط تولید سهبعدی Basler است. مزیت اصلیاش این است که حتی روی سطوح چالشبرانگیز — مثل سطوح براق یا کمکنتراست — با تأخیر بسیار کم اطلاعات سهبعدی دقیق میدهد. این دوربین اطلاعات دقیقی دربارهی اندازه، جهت و ترکیب اشیا جمع میکند و بهخصوص برای اتوماسیون لجستیک و کارخانه مناسب است.
Stereo mini؛ فشرده و مقرونبهصرفه
Stereo mini، ثمرهی همکاری Basler و Orbbec، جدیدترین تلاش این شرکت در حوزهی دوربینهای سهبعدی سبک و اقتصادی است. سبک و جمعوجور است و برای کاربردهای که هم به قیمت و هم به فضا حساساند، ایدهآل محسوب میشود. بهخصوص برای رباتهای متحرک خودران (AMR/AGV) که باید مسیریابی کنند، مانع تشخیص بدهند و از محیط نقشه بسازند، انتخاب خوبی است. نکتهی جالبش این است که نرمافزار داخلی جامعی دارد و مستقیم با pylon SDK یکپارچه شده، پس مجتمعسازیاش برای تیمها راحت است.
blaze؛ فناوری زمانپرواز (ToF)
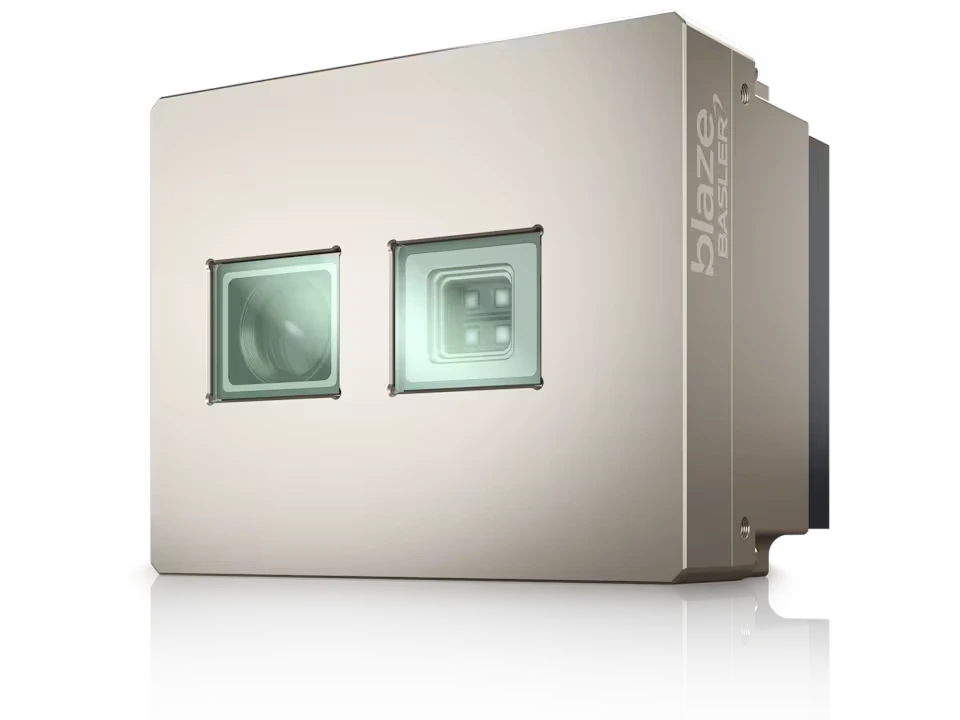
سری blaze بهجای استریو، از فناوری «زمان پرواز» یا Time-of-Flight استفاده میکند. منطق کار ساده اما هوشمندانه است: دوربین یک پالس نور میفرستد و زمان رفتوبرگشتش را اندازه میگیرد تا فصله را حساب کند و یک ابر نقاط سهبعدی بسازد. مثلاً مدل blaze-101 که بالای نوار نقاله نصب میشود، از بستهها ابر نقاطی با بیش از ۳۰۰٬۰۰ مختصات XYZ تولید میکند.
مزیتهای کلیدی blaze دقیقاً به فلسفهی ToF گره خوردهاند:
- مستقل از نور و کنتراست — چون به رنگ و بازتاب سطح وابسته نیست، جایی که استریو ممکن است شکست بخورد، blaze خوب کار میکند.
- نرخ فریم تا — مناسب اشیای در حال حرکت.
- نورپردازی یکپارچه و اپتیک از پیش کالیبرهشده — نصب سختافزار ساده میشود.
- درجهی حفاظت IP67 — طراحی مقاوم صنعتی.
- طول موج
— نور مادونقرمز نزدیک که چشم انسان نمیبیند، پس اپراتورها اذیت نمیشوند.
دقت؛ جای که Basler استاندارد میگذارد
خب، صحبت از مکانیابی خوب است، اما سؤال واقعی این است: چقدر دقیق؟ اینجاست که Basler اعداد چشمگیری روی میز میگذارد.
در خطوط مونتاژ خودرو، سیستم مکانیابی سهبعدی باید به دقت برسد. برای رسیدن به این دقت، از دو دوربین Basler ace با رزولشن ۲٫۳ مگاپیکسل بههمراه فناوری تصویربرداری لیزری و نرمافزار بینایی هوشمند استفاده میشود. در بحث دقت عمق، نرمافزار رباتیک Basler میتواند دقت عمقی بهتر از ارائه بدهد.
چرا این عدد مهم است؟ چون تفاوت بین یک قطعهی درستجافتاده و یک محصول معیوب گاهی همین یک میلیمتر است. در مونتاژ الکترونیک ظریف یا نصب قطعات بزرگ خودرو، این سطح از دقت مرز بین موفقیت و شکست است. و دوربین blaze میتواند در لحظه فاصلهها را در بازهی تا اندازه بگیرد و با دقت میلیثانیهای مختصات لبهی جلوی یک شیء یا محل ذخیرهسازی را تعیین کند — که برای محیطهای تولیدی پویا حیاتی است.
مونتاژ دقیق؛ سختترین امتحان بینای
اگر مکانیابی اولین حلقه است، مونتاژ سختترین حلقهی زنجیره است. چرا؟ چون مونتاژ یعنی جفتوجور کردن قطعات با هم، و کوچکترین خطا در موقعیتیابی میتواند به یک محصول خراب منجر شود.
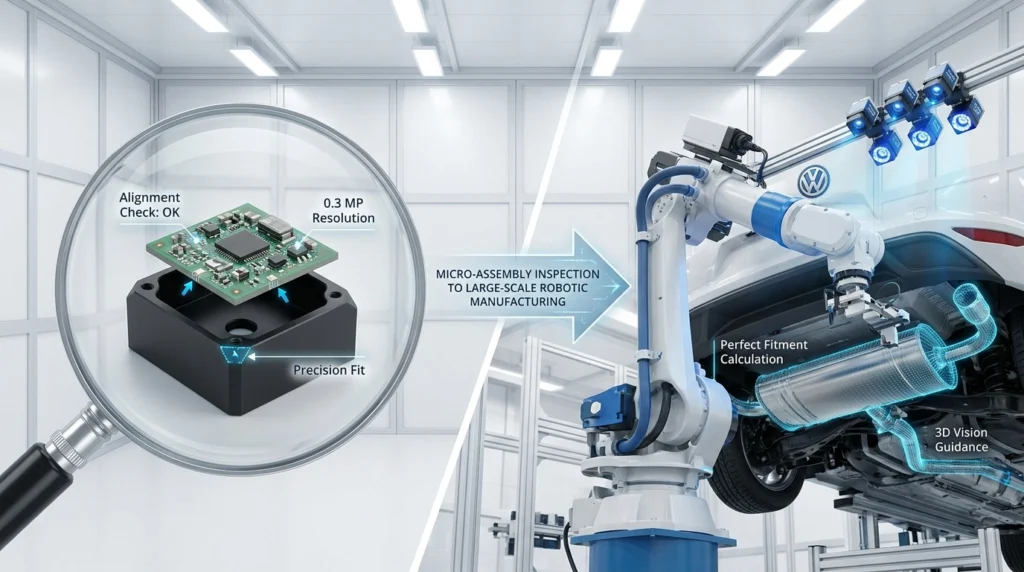
یک مثال جالب و خودی از Basler وجود دارد که ماجرا راملموس میکند: مونتاژ خود دوربین dart. اینابعادی فقط دارد. در نسخهی دارای محفظه، برد سنسور باید داخل بدنه قرار بگیرد و پرچ شود. چند ویژگی ترازبندی این کار را هدایت میکنند: دو زبانه روی بدنه که با دو شیار روی برد جفت میشوند، و یکی از چهار گوشهی بدنه که مورب است. این ویژگیها بسیار ریزند — زبانهها و شیارها کوچکتر از هستند و برجستگی گوشهی مورب هم بسیار ناچیز است. با اینکه نرخ خطا زیر یک درصد است، باز هم خطای مونتاژ کاملاً حذف نمیشود. همین مثال کوچک نشان میدهد چرا بازرسی بصری در مونتاژ اینقدر ضروری است.
وقتی هوش مصنوعی وارد میشود
اینجا Basler یک قدم فراتر میرود و هوش مصنوعی را وارد بازرسی مونتاژ میکند. منطق پشت این کار زیباست: بهجای اینکه فقط خطاها را «تشخیص» بدهیم، سعی میکنیم آنها را «پیشگیری» کنیم. در همان کاربرد بازرسی مونتاژ دوربین dart، یک سیستم پردازش تصویر مبتنی بر هوش مصنوعی بهصورت بلادرنگ آخرین مراحل مونتاژ را چک میکند.
جزئیات فنی این راهکار درسآموز است:
- دوربین انتخابی مدل daA720-520um با رزولوشن ۰٫۳ مگاپیکسل است. جالب اینجاست که رزولوشن عمداً پاین نگه داشته شده تا پردازش هوش مصنوعی بلادرنگ سادهتر شود — یک تصمیم مهندسی هوشمندانه که ثابت میکند همیشه بیشتر بهتر نیست.
- دوربین در فاصلهی بالای ایستگاه کار نصب میشود.
- ناحیهی موردنظر (ROI) در ابعاد
پیکسل (حدود ) انتخاب میشود که جزئیات کافی یعنی حدود ۱ پیکسل بر میلیمتر میدهد. - به GPU نیازی نیست؛ سیستم روی دستگاههای امبد یا لبه (edge) اجرا میشود.
- نرمافزار با استفاده از قابلیت تشخیص ناهجاری pylon vTool ویژگیهای جفتشونده را چک میکند.
- بازخورد بلادرنگ است؛ وقتی احتمال تشخیص یک انحراف بالقوه به ۷۰ درصد یا بیشتر برسد، هشدار بصری فعال میشود.
هدف نهایی این سیستم رسیدن به «نرخ خطای صفر درصد» است، و نقشی که این سیستم بازی میکند مثل یک «بازرس مونتاژ خستگیناپذیر» است که هیچوقت خسته نمیشود، حواسش پرت نمیشود و شیفت شبش هم بهاندازهی شیفت روزش دقیق است.
هدایت سهبعدی در خط مونتاژ خودرو
شاید تأثیرگذارترین کاربرد مونتاژ، در صنعت خودرو باشد. شرکت چینی Alsontech یک سیستم بینای سهبعدی رباتیک با اجزای Basler ساخته که روی خط مونتاژ فولکسواگن کار نصب لولهی اگزوز را انجام میدهد. الزامات این سیستم فوقالعاده سختگیرانهاند:
- انعطافپذیری: باید همهی انواع بدنهی خودرو را تشخیص بدهد.
- دقت: دقت مونتاژ ۹۹٫۹ درصد و دقت مکانیابی سهبعدی .
- میدان دید بزرگ: برای پوشش لولهی اگزوز به طول حدود ۲ متر.
- سازگاری با سطوح: باید سطوح بازتابنده را مدیریت کند.
این سیستم از دو دوربین Basler ace با ۲٫۳ مگاپیکسل، فناوری تصویربرداری لیزری Alsontech و نرمافزار SmartVision استفاده میکند و سه کار انجام میدهد: اسکن لولهی اگزوز با دوربین صنعتی و ماژول لیزر خطی، تولید یک ابر نقاط دقیق که خمیدگی لوله را بهعنوان ویژگی تصویری در بر میگیرد، و محاسبهی مختصات فردی برای بازوی ربات تا لوله را بردارد و درست روی شاسی خودرو قرار بدهد.
مزای این راهکار فقط دقت نیست؛ فضای اشغالی کم، انعطافپذیری بالا (قابل گسترش به قطعات دیگر همان خط)، کاهش نیرو انسانی لازم برای جابهجایی مواد و در نتیجه کاهش هزینهی کلی تولید هم هست. این ترکیب دقیاً چیزی است که یک تصمیمگیر صنعتی دبالش میگرد.
چطور دوربین و ربات با هم حرف میزنند؟
داشتن یک دوربین عالی کافی نیست؛ باید بتواند با ربات ارتباط برقرار کند. این بخش، که شاید کمتر جذاب به نظر برسد، در عمل تعیینکنندهی موفقیت یا شکست یک پروژه است.
نصب روی بازو یا خارج از بازو؟
اولین تصمیم مهم، محل نصب دوربین است و دو گزینهی اصلی وجود دارد:
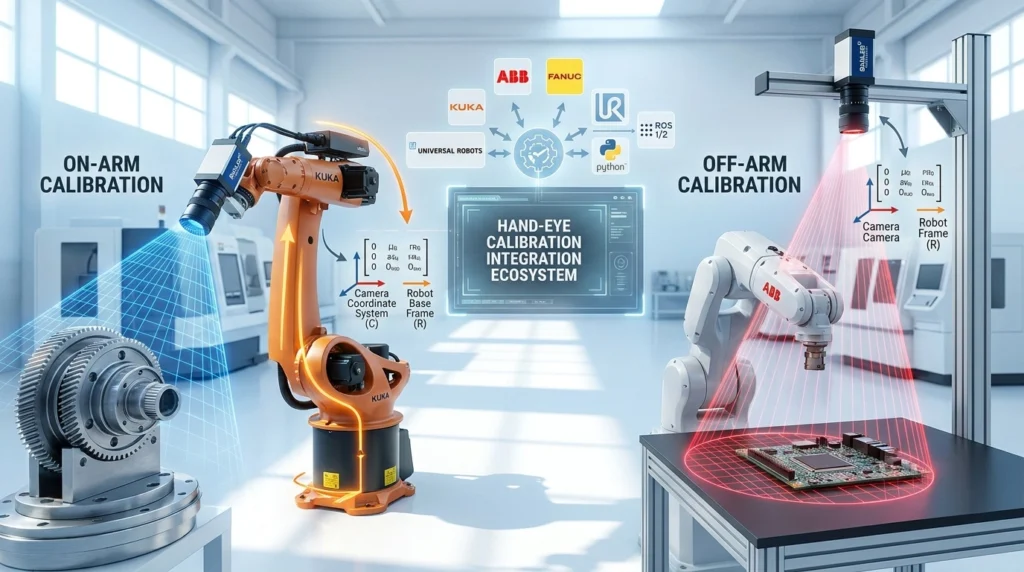
- نصب ثابت (Off-Arm): دوربین در فضای کاری ثابت است و صفحهی کالیبراسیون روی ربات نصب میشود.
- نصب روی بازو (On-Arm): دوربین مستقیم روی بازوی ربات نصب میشود.
هر کدام منطق خودش را دارد. نصب روی بازو دید متحرک و منعطف میدهد اما به دوربین سبک، محکم و مقاوم در برابر ارتعاش نیاز دارد — و دقیقاً همینجاست که Stereo visard میدرخشد. نکتهی مهم این است که دوربین باید کاملاً صلب و بدون هیچ لقی روی فلنج ربات نصب شود، طوری که شتابهای ربات باعث جابهجاییاش نشوند. توصیهی Basler این است که برای دوربینهای نصبشده روی فلنج، جهت دوربین با مؤلفهی Z تبدیل ابزار همراستا باشد.
کالیبراسیون دست-چشم
اینجا به یکی از مفاهیم بنیادی میرسیم: کالیبراسیون دست-چشم (Hand-Eye Calibration). فلسفهاش این است که دوربین دنیا را در دستگاه مختصات خودش میبیند، اما ربات در دستگاه مختصات دیگری کار میکند. اگر این دو دستگاه به هم گره نخورند، دوربین ممکن است بگوید «قطعه آنجاست» ولی ربات جای اشتباهی برود. کالیبراسیون دست-چشم دقیقاً همین رابطهی فضایی بین چشم (دوربین) و دست (ربات) را برقرار میکند.
Basler برای این کار فرایند مشخصی دارد: دوربین میتواند ثابت یا روی ربات نصب شود؛ برای دوربین نصبشده روی ربات، شبکهی کالیبراسیون باید در یک موقعیت ثابت نسبت به ربات قرار بگیرد (مثلاً روی میز کار). Basler شبکههای کالیبراسیون بزرگ و کوچک را بهعنوان لوازم جانبی سهبعدی ارائه میدهد تا هم دقت دوربینهای استریو تأیید شود و هم کالیبراسیون دست-چشم انجام شود. این فرایند از طریق ماژول rc_hand_eye_calibration در رابط وب یا REST-API انجام میشود، و همکاری با شرکت Roboception از طریق URCap فرایند راسادهتر کرده.
اکوسیستم نرمافزاری و سازگاری
یکی از قویترین نقاط Basler، بازبودن اکوسیستمش است. این دوربینها با تقریباً همهی برندهای بزرگ ربات کار میکنند: ABB، Fanuc، KUKA، Universal Robots، Yaskawa، Techman Robot، fruitcore robotics و Franka Robotics.
از نظر نرمافزاری هم:
- دوربینهای 2D و 3D با استانداردهای ROS 1 و ROS 2 سازگارند — که برای هر کسی که با رباتیک مدرن کار میکند، خبر خیلی خوبی است.
- پروژههای متنباز مثل pypylon (رابط پایتون) و افزونهی pylon GStreamer پروتوتایپسازی سریع را ممکن میکنند.
- سازگاری با استاندارد GenICam تضمین میکند که دوربین با انواع نرمافزارهای بینایی کار کند.
- Basler Vision Connector مجتمعسازی با سیستمهای شخص ثالث مثل Siemens Industrial Edge را ساده میکند.
قلب همهی اینها پلتفرم نرمافزاری pylon Software Suite است که با کانکتورهای متعددش اجازه میدهد قابلیتهای بینایی بیدرز به سیستمهای موجود اضافه شوند. این باز بودن، فلسفهی مهمی را نشان میدهد: Basler نمیخواهد شما را در یک اکوسیستم بسته زندانی کند؛ میخواهد ابزارش در هر جای که هستید کار کند.
داستانهای واقعی از خط تولید
تئوری خوب است، اما بیاید ببینیم این فناوری در دنیای واقعی چه میکند.
لجستیک داخلی؛ ربات خودران SOTO
شرکت Magazino (زیرمجموعهی Jungheinrich) رباتی به نام SOTO ساخته که کاملاً خودران، جعبههای کوچک مواد (SLC) را از انبار مستقیم به خط مونتاژ منتقل میکند، بدون هیچ دخالت انسانی. این ربات از دو دوربین ToF ای Basler استفاده میکند: یکی پشت سیستم گیره که فاصلهها را در بازهی تا اندازه میگیرد، و یکی روی «سقف» ربات که تنظیم دقیق گیره را برعهده دارد و اگر جعبه کمی کج باشد، در لحظه سرعت گیره را تنظیم میکند.
نکتهی فنی جالب اینجا قابلیت Dual Exposure HDR دوربینهای ToF است. منطقش این است: بعضی سطوح خیلی بازتابندهاند و بعضی خیلی تیره، و یک زمان نوردهی واحد نمیتواند هر دو را خوب ثبت کند. این قابلیت دو تصویر با زمان نوردهی متفاوت را ترکیب میکند تا هم جزئیات سطوح پرانعکاس و هم کمانعکاس همزمان ثبت شوند. SOTO یک دوربین اسکن سطحی ace 2 هم برای خواندن بارکد و QR کد دارد تا رهگیری کامل مواد ممکن شود.
بستهبندی مواد غذای؛ برداشت هوشمند KINE Robotics
شرکت KINE Robotics با همکاری توزیعکنندهی Basler یعنی OEM Finland، برای یک کارخانهی صنعتی نان یک سیستم ردیابی نوار نقاله ساخت. این سیستم از دوربین blaze-101 استفاده میکند تا ربات بتواند بستههای نان با اندازه و شکلهای مختلف را با اطمینان بردارد.
چالش اینجا واقعاً سخت بود: تنوع بالای محصولات با شکلها و اندازههای متفاوت، بهعلاوهی بستهبندی پلاستیکی شفاف که کنتراست کم و بازتاب زیادی دارد و تشخیصش با سنسورهای نوری معمولی دشوار است. راهکار، بینایی سهبعدی بود: دوربین با روش ToF ابر نقاطی با بیش از ۳۰۰٬۰ مختصات XYZ میسازد، نرمافزار Matrox Design Assistant X آن را به نقشهی عمق تبدیل میکند و نقطهی برداشت را تعیین میکند، و یک ربات SCARA چهارمحورهی Stäubli TS2-60 برداشت را انجام میدهد.
نتیج؟ سرعت پردازش ۲۵ تا ۳۰ بسته در دقیقه، بدون نیاز به منبع نور اضافی (به لطف نورپردازی یکپارچهی blaze)، و هزینهی کلی سیستم بهینه. این دقیقاً نمونهای است که نشان میدهد بینایی سهبعدی میتواند مشکلی را حل کند که بینایی دوبعدی از پسش برنمیآید.
دوربینی که دوربین میسازد
و بالخره یک مورد خاص و شاعرانه: Basler از دوربین dart برای بازرسی مونتاژ خود دوربین dart استفاده میکند. یعنی یک دوربین، دوربینی مثل خودش را چک میکند. این همان فلسفهای است که در دنیای فناوری به آن dogfooding میگویند — یعنی خودت محصولت را در فرایندهای واقعی خودت استفاده کنی. این کار نهتنها اعتماد به محصول را نشان میدهد، بلکه بهترین راه برای کشف نقاط ضعف واقعی است، چون وقتی خودت مصرفکنندهی محصولت باشی، هیچ مشکلی از چشمت پنهان نمیماند.
به کجا میرویم؟ آیندهی چشم ماشین
Basler آدرسهای روشنی از آینده داده که ارزش نگاه کردن دارند.
هوش مصنوعی در حال تغییر چهرهی بینایی ماشی است. ماژولهای AI ای Basler مثل تشخیص ناهنجاری pylon vTool، ماژول CADMatch (که با مقایسهی تصویر دوربین با دادهی CAD ذخیرهشده، قطعات را حتی وقتی روی هم افتاده یا متقارن چرخشی هستند تشخیص میدهد) و ItemPickAI (برای برداشت اشیای ناشخته بدون نیاز به هچ مرحلهی آموزش یا دادهی آموزشی) نشان میدهند که آینده درستِ سیستمهای است که خودشان یاد میگیرند و تطبیق مییابند.
بینایی امبدد و رایانش لبه هم یکی از محورهای اصلی است. Basler روی پردازندههای NVIDIA و NXP تمرکز کرده و مثلاً با NXP سیستم پردازش تصویر مبتنی بر SoC i.MX 8M Plus ساخته. منطق این حرکت واضح است: هرچه پردازش به خود دوربین یا دستگاه لبه نزدیکتر باشد، تأخیر کمتر و نیاز به پهنای باند کمتر میشود.
همکاری با NVIDIA بهخصوص جالب است. Basler روی پلتفرم NVIDIA Omniverse شبیهسازی سیستمهای بینایی را ممکن کرده. ترکیب ردیابی پرتوی بلادرنگ با دانش عمیق Basler در پردازش تصویر صنعتی، اجازه میدهد تصاویری واقعی و از نظر فیزیکی دقیق شبیهسازی شوند. این یعنی میشود یک سیستم بینایی را کامل در محیط مجازی طراحی و تست کرد، پیش از اینکه حتی یک قطعهی سختافزاری خریداری شود — که هزینه و زمان توسعه را بهشدت پایین میآورد.
و بالاخره، در آوریل ۲۰۲۶، Basler و Advantech همکاریای برای پیشبرد «Physical AI» مبتنی بر سیستمهای بینایی GMSL اعلام کردند. قلب این راهکار دوربین ace 2 GMSL است که مخصوص کاربردهای امبدد و رباتیک با فاصلهی انتقال کابل طولانی طراحی شده. این حرکت پاسخی است به تقاضای رو به رشد در حوزههای Physical AI، رباتهای انساننما و رباتهای متحرک خودران.
جمعبندی
اگر بخواهیم کل این مسیر را در یک جمله خاصه کنیم: Basler دیگر فقط یک سازندهی دوربین نیست، بلکه یک تأمینکنندهی «حس بینایی» برای ماشینهای صنعتی است.
این شرکت یک ماتریس کامل از فناوریها ساخته — از اسکن سطحی دوبعدی تا بینایی استریو (Stereo visard، ace و mini) و ToF (blaze) — که نیازهای متنوع از مکانیابی ساده تا مونتاژ فوقدقیق را پوشش میدهد. از نظر دقت، به سطح در مکانیابی و بهتر از در عمق رسیده که کافی است برای سختگیرترین کاربردها مثل خودروسازی. و از نظر مجتمعسازی، با pylon، پشتیبانی از ROS، کانکتورهای شخص ثالث و ابزارهای کالیبراسیون دست-چشم، یک اکوسیستم باز ساخته که با همهی برندهای بزرگ ربات کار میکند.
نمونههای واقعی — از خط مونتاژ فولکسواگن تا ربات SOTO، از کارخانهی نان KINE تا خودبازرسی dart — ثابت میکنند که این فقط حرف نیست. و روندهای آینده یعنی هوش مصنوعی، بینایی لبه، Physical AI و شبیهسازی دیجیتال نشان میدهند که Basler نهتنها با موج جلو میرود، بلکه اغلب پیشاپیش موج حرکت میکند.
همانطور که خود Basler میگوید: «بینایی کامپیوتری رباتها را انعطافپذیرتر میکند و به گسترش حوزههای کاربرد کمک میکند.» در مسیری که صنعت به سمت هوشمندی و انعطافپذیری بیشتر میرود، چشمِ ماشین همچنان یکی از حاتیترین اجزای این تحول باقی خواهد ماند — و Basler یکی از بهترین سازندگان این چشم است.
آیا خط تولید شما آماده ورود به عصر اتوماسیون بینا است؟
از مکانیابی دقیق قطعات تا مونتاژ رباتیک و بازرسی هوشمند، انتخاب دوربین صنعتی مناسب و یکپارچهسازی درست با سیستم کنترل، نقش تعیینکنندهای در موفقیت پروژه دارد. اگر به دنبال پیادهسازی راهکارهای مبتنی بر بینایی ماشین Basler، استریو، ToF یا کالیبراسیون دستوچشم هستید، باید معماری سیستم را با دقت طراحی کنید.
برای انتخاب دوربین، بررسی دقت، و طراحی یک راهکار پایدار برای مکانیابی یا مونتاژ رباتیک، با ما در ارتباط باشید.
مکانیابی رباتیک فرایندی است که در آن دوربین صنعتی موقعیت و جهتگیری دقیق قطعات را تشخیص میدهد تا ربات بتواند آنها را بردارد، جابهجا یا مونتاژ کند. دوربینهای Basler با ترکیب بینایی 2D و 3D، مختصات فضایی قطعه را در اختیار کنترلر ربات قرار میدهند.
بسته به مدل و فاصلهی کاری، دوربینهای سهبعدی Basler میتوانند به دقت عمق بهتر از 1mm دست یابند. برای نمونه، در خط مونتاژ خودرو دقت مکانیابی تا ±1m گزارش شده است.
Stereo ace یک دوربین استریوی فعال برای دقت بالا روی سطوح چالشبرانگیز است، Stereo visard راهکار مقاوم با پردازش داخلی و حفاظت IP54 برای نصب روی بازوی ربات، و blaze ToF یک دوربین زمانپرواز مستقل از نور و کنتراست با حفاظت IP67 و طول موج 940nm است.
برداشت از جعبه یعنی توانای ربات در شناسای و برداشتن قطعات نامرتب و رویهمریخته از داخل یک ظرف. این کاربرد چالشبرانگیزترین سناریوی مکانیابی است، چون سیستم باید موقعیت سهبعدی هر قطعه را در شرایط تداخل و انسداد تشخیص دهد.
کالیبراسیون دست-چشم فرایندی است که ارتباط فضایی دقیق بین سیستم مختصات دوربین و سیستم مختصات ربات را برقرار میکند. بدون این کالیبراسیون، دادههای موقعیت دوربین برای ربات قابل استفاده نیست. Basler این فرایند را با ابزارهای اختصای و همکاری با Roboception ساده کرده است.
در حالت On-Arm دوربین روی بازوی ربات نصب میشود و همراه آن حرکت میکند که انعطافپذیری بالای میدهد. در حالت Off-Arm دوربین ثابت است و میدان دید کلی صحنه را میبیند. انتخاب بین این دو بهقت، فضای کاری و نوع وظیفه بستگی دارد.
بله. دوربینهای Basler هم از ROS 1 و هم از ROS 2 پشتیبانی میکنند، که آنها را برای پروژههای تحقیقاتی و صنعتی مبتنی بر رباتیک هدایتشده با بینایی مناسب میسازد.
راهکارهای Basler با رباتهای صنعتی رایج شامل ABB، KUKA، FANUC و Universal Robots سازگار هستند. اتصال به سیستمهای شخص ثالث ماند Siemens Industrial Edge نیز از طریق Basler Vision Connector ممکن است.
همیشه نه. در نمونهی مونتاژ دوربین dart، بازرسی مبتنی بر AI با رزولشن پاین (۰٫۳ مگاپیکسل) و بدون نیاز به GPU اجرا شده و به نرخ خطای صفر رسیده است. این نشان میدهد راهکارهای AI لبه (Edge) میتواند سبک و کارآمد باشند.
روندهای اصلی شامل گسترش بازرسی بصری مبتنی بر AI، پردازش لبه و بینایی امبدد روی پردازندههای NVIDIA و NXP، ورود به حوزهی Physical AI و رباتهای انساننما، و استفاده از دوقلوهای دیجیتال و شبیهسازی در NVIDIA Omniverse برای تسریع توسعه است.